ロボット500万台時代、工場の競争力はどこで決まるのか
より多くのロボットを設置することと、よりスマートな工場をつくることは本質的に異なります。
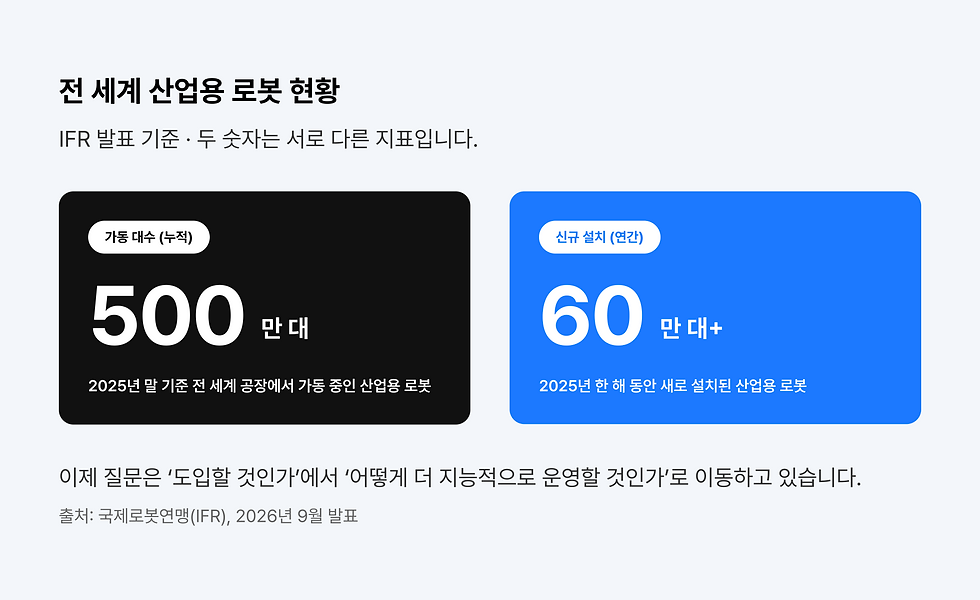
2026年9月、国際ロボット連盟(IFR)は、世界中の工場で稼働中の産業用ロボットが2025年末時点で500万台に達したと発表しました。年間で新しく設置されたロボットは60万台を超えています。今や製造業における問いは、「ロボットを導入するかどうか」から「すでに導入されたロボットや設備をいかに高度に・知能的に運用するか」へとシフトしています。
韓国政府もまた、2030年までに官民で20兆ウォンを joint 投資し、製造AIを拡散させ100兆ウォン以上の経済的価値を創出するという「製造AI 2030戦略」を提示しました。グローバルな製造業のトレンドと韓国国内の政策が同時に目指しているのは、単一装置の自動化を超えて、工場全体のデータ・判断・実行を統合する「製造AX(AIトランスフォーメーション)」です。
数字の裏にある変化
最近の製造・AI・ロボティクス分野における発表を並べてみると、変化の方向性がより鮮明になります。
IFRは、世界中の産業用ロボットの稼働台数が500万台に達したと集計しました。
韓国政府は、製造データ、製造特化型AIモデル、地域産業への拡散を中心に「製造AI 2030戦略」を発表しました。
NVIDIAは、Isaac ROS 5.0にAIエージェントベースの開発ワークフローと、ロボットの設定・操作のための再利用可能な技術を追加しました。これは、AIがロボットの実行だけでなく、ロボットアプリケーションを開発・デプロイするプロセスにまで踏み込み始めたことを意味します。
これらの発表は、それぞれロボットの統計、国家戦略、開発プラットフォームという異なるレイヤーのニュースです。しかし、共通する方向性は同じです。製造競争の中心が「ロボットの存在そのもの」から、「ロボットや設備が状況を理解し、判断して行動する運用構造」へと移行しているという点です。

ロボットを増やすだけでは不十分だ
産業用ロボットは、すでに工場で単純・反復作業を担っています。今後の課題は「ロボットが存在すること」ではなく、変動する生産条件に合わせて「何を・いつ・どのような基準で実行するか」を判断することにあります。
生産順序が変更された場合、変わるのは搬送ロボットの移動スケジュールだけではありません。資材投入、設備状態、作業手順、品質検査、そして出荷スケジュールにまで同時に影響が及びます。設備に異常の兆候が検知されれば、生産計画と点検計画を再調整する必要があり、危険エリアを作業員が通過する際には、稼働効率よりも安全性の判断が最優先されなければなりません。
このとき求められるのは、画面上で質問に答えるだけのチャットボットではありません。現場のリアルタイム状態を読み取り、関連システムの データを統合し、最適な処置案を提示した上で、実際の実行前にその操作が許容されるかを検証・確認するシステム体系(アーキテクチャ)です。

製造AIのコアは「判断ループ」にある
製造現場に求められるAIシステムは、以下の4つのステップからなるループ構造を備えている必要があります。
Perception(認識) — センサー、ビジョン、ログ、設備状態を収集し、現場の変化をリアルタイムに検知します。
Decision(判断) — 正常状態のベースラインと比較して異常の可能性を評価し、原因の候補と対策案を提示します。
Action(実行) — 事前に許可された範囲内で、作業員の承認、設備の制御、または後続の点検へと接続します。
Audit(監査) — 判断の根拠、実行結果、モデルのバージョン、そして処置の履歴を完全に記録として残します。
この構造において、AIは自律的に設備を自由に制御する主体ではありません。どのような根拠に基づきその処置を推奨したのかを説明し、安全制約と承認プロセスをクリアした場合にのみ実行に関与すべきです。
製造現場において真に重要なのは「自律性の大きさ」ではなく、制御可能な自律性(Controllable Autonomy)です。
異常を正確に検知するモデルも不可欠ですが、誤判断が発生した際に「誰が停止させ、どのように元の状態へロールバックするか」までを含めて設計されていなければなりません。

半導体製造において真っ先に露呈する課題
半導体製造は、こうした要件が特に顕著に現れる産業です。工程データは外部への持ち出しが厳しく制限されており、設備・レシピ・ウェハーの状態によって正常な動作領域の定義が変化します。また、データボリュームが十分に大きくないケースも多いため、一般的な大規模学習アプローチをそのまま適用することは容易ではありません。
洗浄工程を例に挙げると、微細な汚染やパーティクルの異常が発生した場合でも、最終検査の段階になって初めて問題が発覚することがあります。その間にも、不良や歩留まりの損失は蓄積され続けます。したがって、事後検査の結果を分類するだけのAIでは不十分です。圧力・流量・温度・ケミカル濃度・設備ログをリアルタイムで読み取り、正常な分布から逸脱した組み合わせを早期に検知すると同時に、原因の候補と処置の根拠を提示する必要があります。
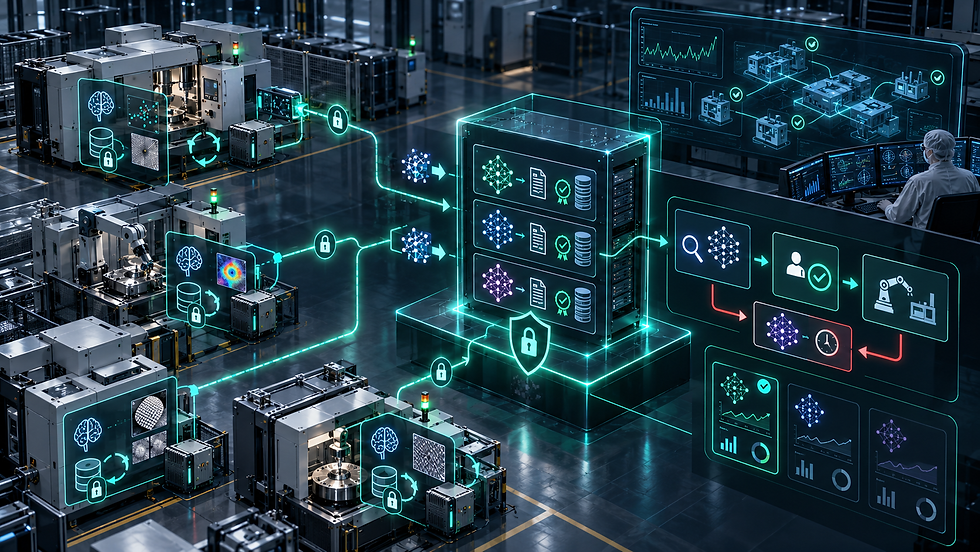
この課題を解決するため、Mithril(ミスリル)は設備組み込み型の産業用AI運用アーキテクチャを開発しています。コアとなるのは、単一のモデルではなく、以下のような統合ループです。
産業特화マルチモーダルモデル — 時系列センサー・ビジョン・ログを統合的に理解
エッジAI — 設備内部でダイレクトに稼働
エッジMLOpsと連合学習(Federated Learning) — 閉域網(エアギャップ)環境に対応
根拠に基づくRCA(原因分析) — 産業文書と運転履歴を紐付け
セーフティレイヤー — 事前に許容された範囲内でのみ補正案を提示
監査トラッキング(Audit Trail) — 人による承認と判断根拠を保存
現在の目標は、AIがすべての決定を自律的に行うことではありません。 検知から原因分析、安全な補正案の提示、そして実行履歴の管理までを、1つの「クローズドループ」として統合することにあります。

エッジAIが重要である理由
製造現場におけるAIは、クラウド上で高い精度を出すだけでは不十分です。半導体のような閉域網(エアギャップ)環境では、データを設備の外に持ち出すことができず、ネットワークのレイテンシや外部接続の障害が生産判断に影響を与えてはなりません。Mithril(ミスリル)自律OSは、設備内部のエッジGPUがセンサーやログを直接解析し、異常検知から対応までの全工程を低レイテンシで処理する構造を目指しています。平常時には軽量モデルが常시監視を行い、イベント発生時には高精度モデルが精密分析を実行する「2段階運用構造」を採用しています。
モデルを現場にデプロイした後の運用も同様に重要です。生データを外部へ搬出することなく設備ごとのエッジで学習と評価を行い、内部では署名されたモデルの重み(Weights)とメタデータのみを同期する方式をとります。モデルレジストリ、検証・承認デプロイ、パフォーマンスモニタリング、ロールバック機能までを備えて初めて、現場AIは一回 limited のPoC(概念実証)で終わらず、持続的な運用が可能になります。
デジタルツインとAIは何を変えるのか
デジタルツインは、工場をビジュアルに優れた3Dで再現するだけの技術にとどまるべきではありません。製造現場においてより重要な用途は、「変更する前にテストすること」です。
設備の稼働条件を変更したりロボットの動線を修正したりする際、実際の production ラインに即座に適用するのではなく、仮想環境上で生産量・品質・衝突リスクなどへの影響を事前に検証できます。ただし、仮想環境を通過した決定が現場でも自動的に安全であることを意味するわけではありません。実際の設備の経年劣化、欠損したセンサー値、予期せぬ資材のばらつきなどは、依然として現場での検証を必要とします。したがって、デジタルツインとAIの結合は「人間を排除する技術」というよりも、「現場に適用する前により多くの選択肢をテストし、失敗のコストを削減する技術」として理解する必要があります。
製造AXにおける次の競合優位性
ロボット500万台時代において、製造企業が確認すべき指標はロボットの設置台数だけではありません。
生産条件が変化した際、どれだけ迅速に対応できるか
異常の兆候を発見した後、どれだけ早く原因を特定・絞り込めるか
AIが提案した処置の根拠を追跡できるか
モデルのパフォーマンス低下を現場で検知し、ロールバックできるか
1台の設備で得た経験を、他の設備や工程へと拡張できるか
作業員やエンジニアの経験が、次の判断へ再びフィードバックされているか
Mithrilが描く「製造AX」も、この問いからスタートしています。産業現場のAIは、モデル単体で完結するものではありません。設備と接続され、閉域網内で運用され、現場データとエンジニアの判断を学習し、検証された処置を再び現場へ還元する「運用体系(オペレーティングシステム)」が不可欠です。
NENYA(ネニャ)は、こうした構造を実現するための産業AIコアであり、運用プラットフォームを目指しています。洗浄工程からスタートするとしても、本質は特定の工程にとどまることではありません。センサー・ビジョン・ログを理解し、異常を説明し、安全なアクションへと接続する「判断構造」を、他の設備や工程へと拡張していくことにあります。

工場の未来は「無人化」よりも「知能化」に近い
「ロボットが人間を代替する」という言葉は強力ですが、製造現場で起きている変化はより複合的です。単純・反復作業はロボットが担い、AIは設備や工程の状態を解釈し、人間は例外的な状況や重要な意思決定を監督する——こうした構造こそが現実的な出発点です。
完全な無人化は最終的な方向性かもしれません。しかし、現在の製造現場において真っ先に求められているのは、人間を即座に排除するシステムではなく、熟練者の判断をデータと根拠によって構造化し、再現可能な運用体系へと落とし込むことです。
ロボットの設置台数は数値としてカウントできます。これから製造企業が測定すべきなのは、その「先」にある指標です。生産条件が変化した際にどれだけ素早く対応できるか、異常の兆候を発見した後にどのような根拠に基づいて処置を行ったか、そしてその決定が品質や安全性にどのような結果をもたらしたのか、ということです。
ロボット500万台時代における製造業の競争力は、単なるロボットの数ではなく、ロボット・設備・人間が1つの「判断ループ」の中で統合されて動く能力によって決まるのです。


コメント